Home
연구실 소개
프로젝트
특허
논문
산학협력성과
갤러리
KNU 휴머노이드 연구실
연구실소개
연구실소개
연구분야정보
책임연구자
연구원구성
네트워크연구실
연구실적
프로젝트
논문
특허
산학협력성과
연구실소식
공지사항
언론자료
수상내역
갤러리
문의게시판
찾아오시는길
ENG
KNU 휴머노이드 연구실
HOME
연구실소개
연구실소개
연구분야정보
책임연구자
연구원구성
네트워크연구실
연구실적
프로젝트
논문
특허
산학협력성과
연구실소식
공지사항
언론자료
수상내역
갤러리
QnA
찾아오시는길
ENG
KNU 휴머노이드 연구실
HOME
연구실 소개
연구분야
책임연구자
연구원구성
네트워크 연구실
WORK
연구분야 소개
|
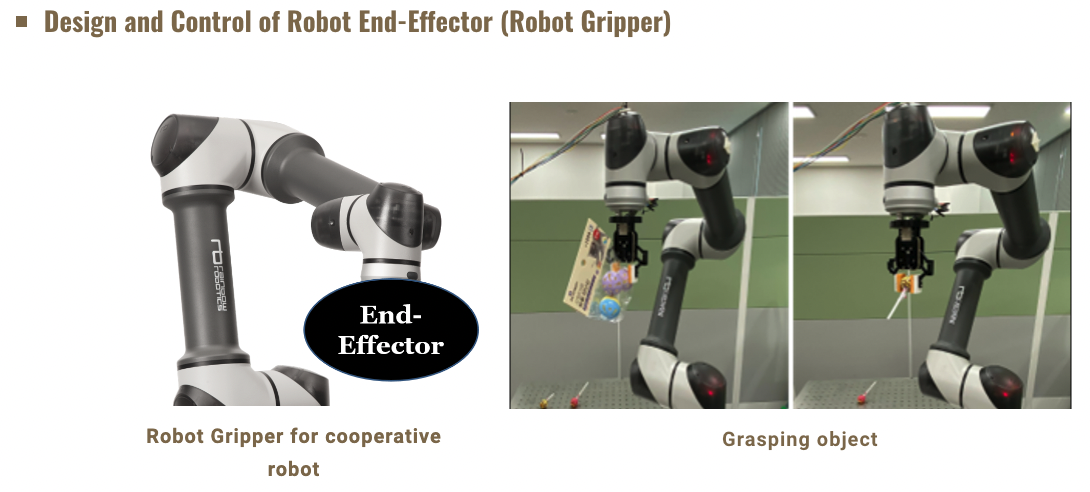
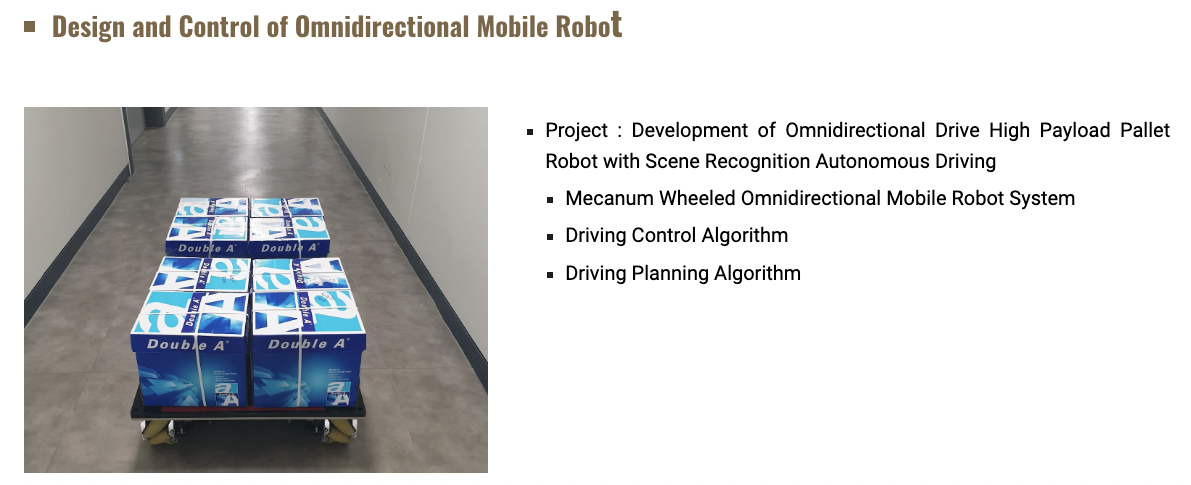
로봇 설계
휴머노이드 로봇, 다리 로봇, 모바일 로봇, 로봇 그리퍼, 매니퓰레이터
|
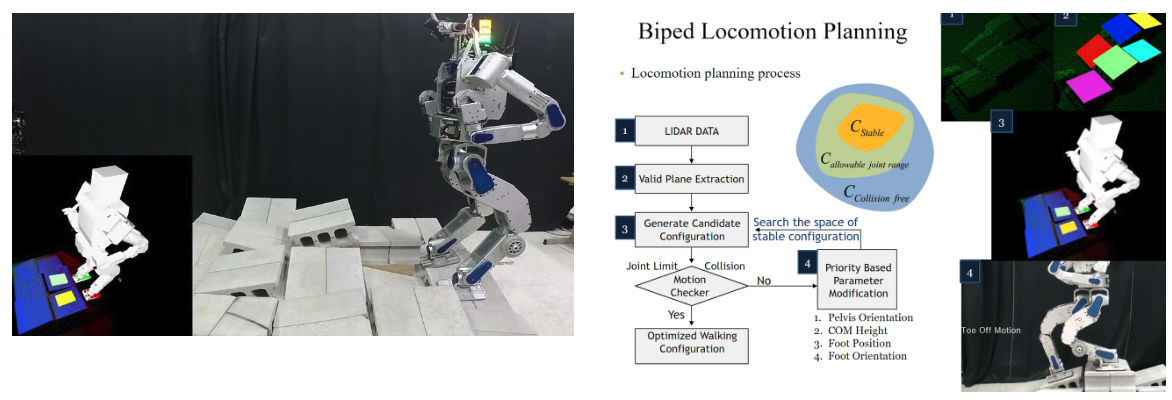
로봇 제어
▷ 위치/속도/힘 제어 ▷ 전신 제어, 운동 계획 알고리즘, 운동 제어 알고리즘, 시각적 피드백을 이용한 고속 조작
|
컨트롤러 설계
▷ 최적 제어, 모델 예측 제어 ▷ 학습 기반 제어, 퍼지 제어
상단으로