PROFFSSOR
책임연구자 소개
본 연구실은 이족 보행 휴머노이드 로봇의 설계 및 제어 기술을 바탕으로, 다양한 로봇 시스템 (모바일 로봇, 매니퓰레이터, 그리퍼)의 설계 및 제어 관련 연구를 진행하고 있습니다.
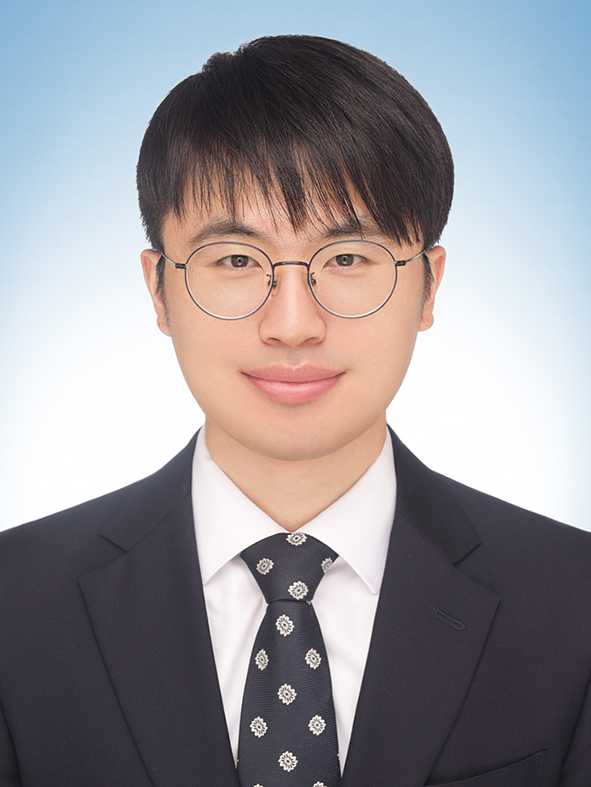
- 책임연구자
- 조현민
- 경북대학교 / 로봇 및 스마트시스템공학과
-
- 1 주요경력
- 2020.3 ~ 現, 경북대학교 로봇스마트시스템공학과 조교수
- 2018.11 ~ 2020.2, 한국기계연구원(KIMM) 인공지능기계과 선임연구원
- 2018.9 ~ 2018.11, Postdoc, 휴머노이드 로봇 연구센터(HUBO LAB)
- 2018.8, 한국과학기술원 기계공학과 박사 (지도교수: 오준호)
- 2013.2, 한국과학기술원 로봇공학 석사 (지도교수: 오준호)
- 2011.2, 경북대학교 기계공학과 학사
1 인사말
이족 보행 휴머노이드 로봇의 설계 및 제어 기술을 바탕으로, 다양한 로봇 시스템 (모바일 로봇, 매니퓰레이터, 그리퍼)의 설계 및 제어 관련 연구를 진행하고 있습니다.